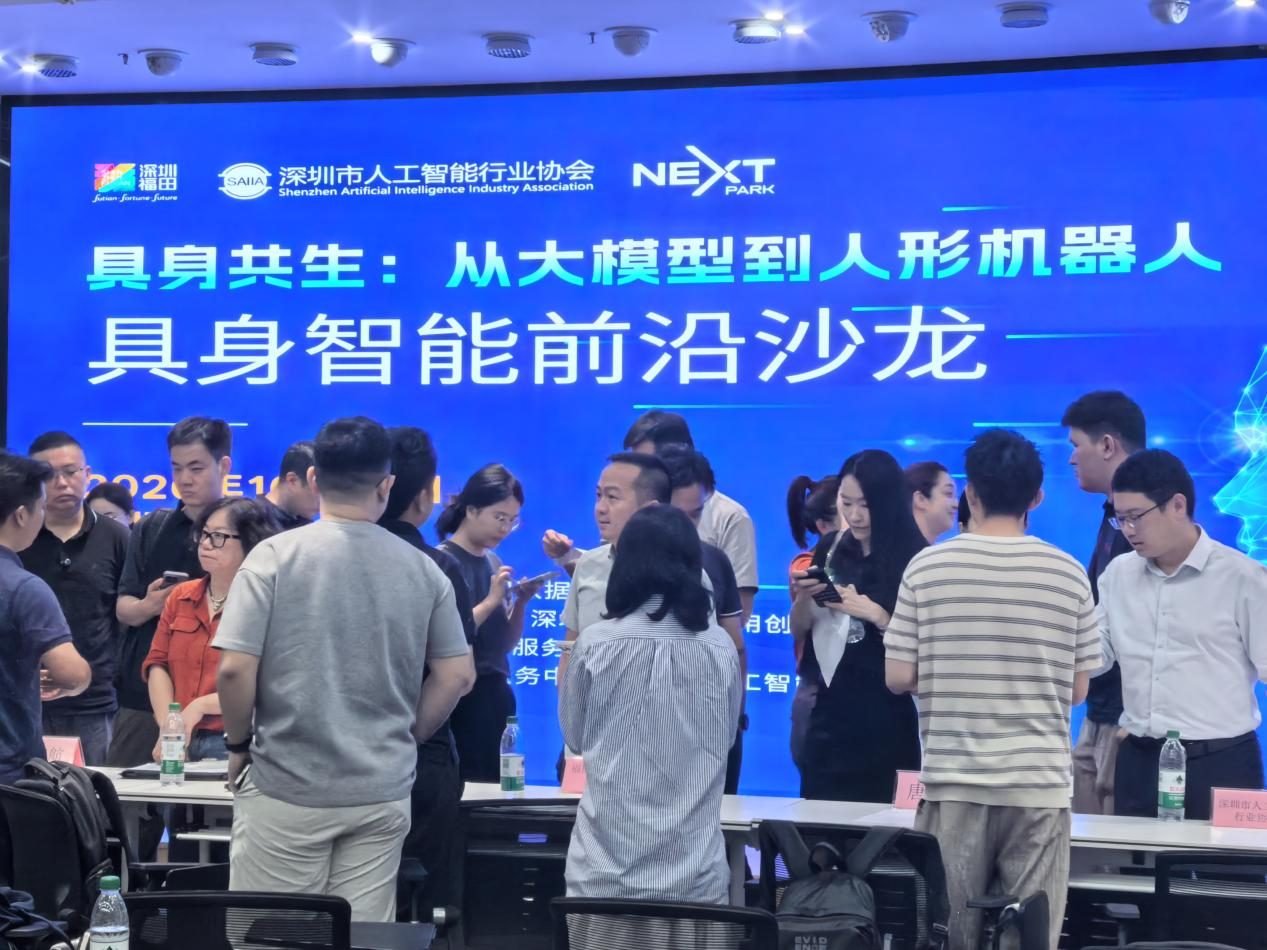
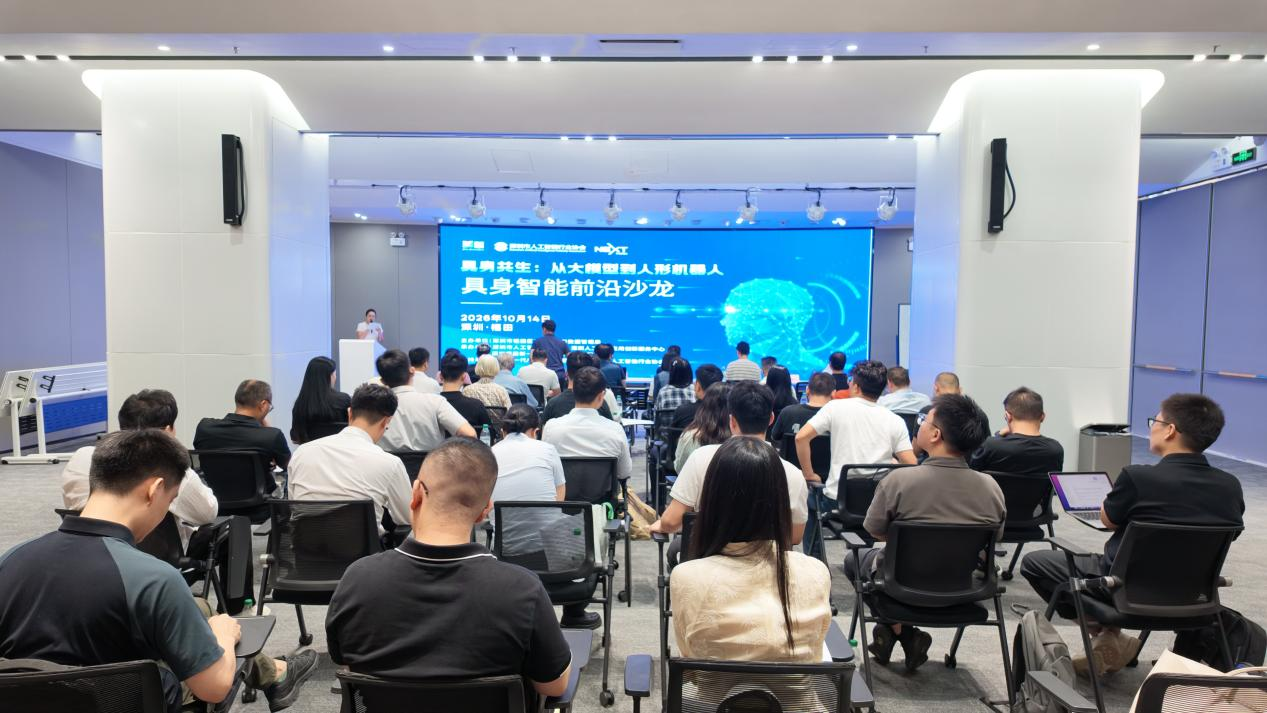
10月14日下午,“具身共生:从大模型到人形机器人——具身智能前沿沙龙”在深圳新一代产业园党群服务中心成功举办。活动以“大模型+物理实体+真实场景”为主线,共同探讨具身智能从数字世界走向物理世界的新范式、新路径。本次活动由福田区政务服务数据管理局主办,深圳市人工智能行业协会、深圳人工智能应用创新服务中心、深圳福田新一代智慧运营服务有限公司承办,深圳新一代产业园党群服务中心、深圳市人工智能行业协会党支部支持。
福田区正抢抓具身智能发展窗口期,围绕大模型与机器人本体融合、多模态感知、灵巧操作、仿真到现实迁移等方向,搭建政企协同、供需联动、技术对接与生态共建平台,助力福田抢占未来新赛道,推动具身智能企业在福田集聚发展。
巅峰对话:四大主题演讲洞见具身智能新图景
在主题演讲环节,嘉宾们围绕场景交付、群体世界模型、触觉落地实践与触觉感知入口等方向带来了精彩分享。
在群体世界模型方向,超脑未来(深圳)科技有限公司研发总监张宇航分享了《World Dreamer:面向太空与地面机器人的全球首个群体世界模型》。他表示,具身世界模型正从“一机一脑”走向“一脑多机”。通过共享世界动作模型(WAM),多智能体协作可从高频显式通信升级为低频同步加共享预测,通信复杂度由O(N²)下降至接近零。World Dreamer在RoboCasa、World Score等权威基准上位列全球榜首,并面向在轨服务、空间站等场景,推动多异构机械臂协同与空间具身智能落地。同时,团队已开源全球首个面向多机器人控制的统一World-Action Model——WorldDreamer-V5-Lite。
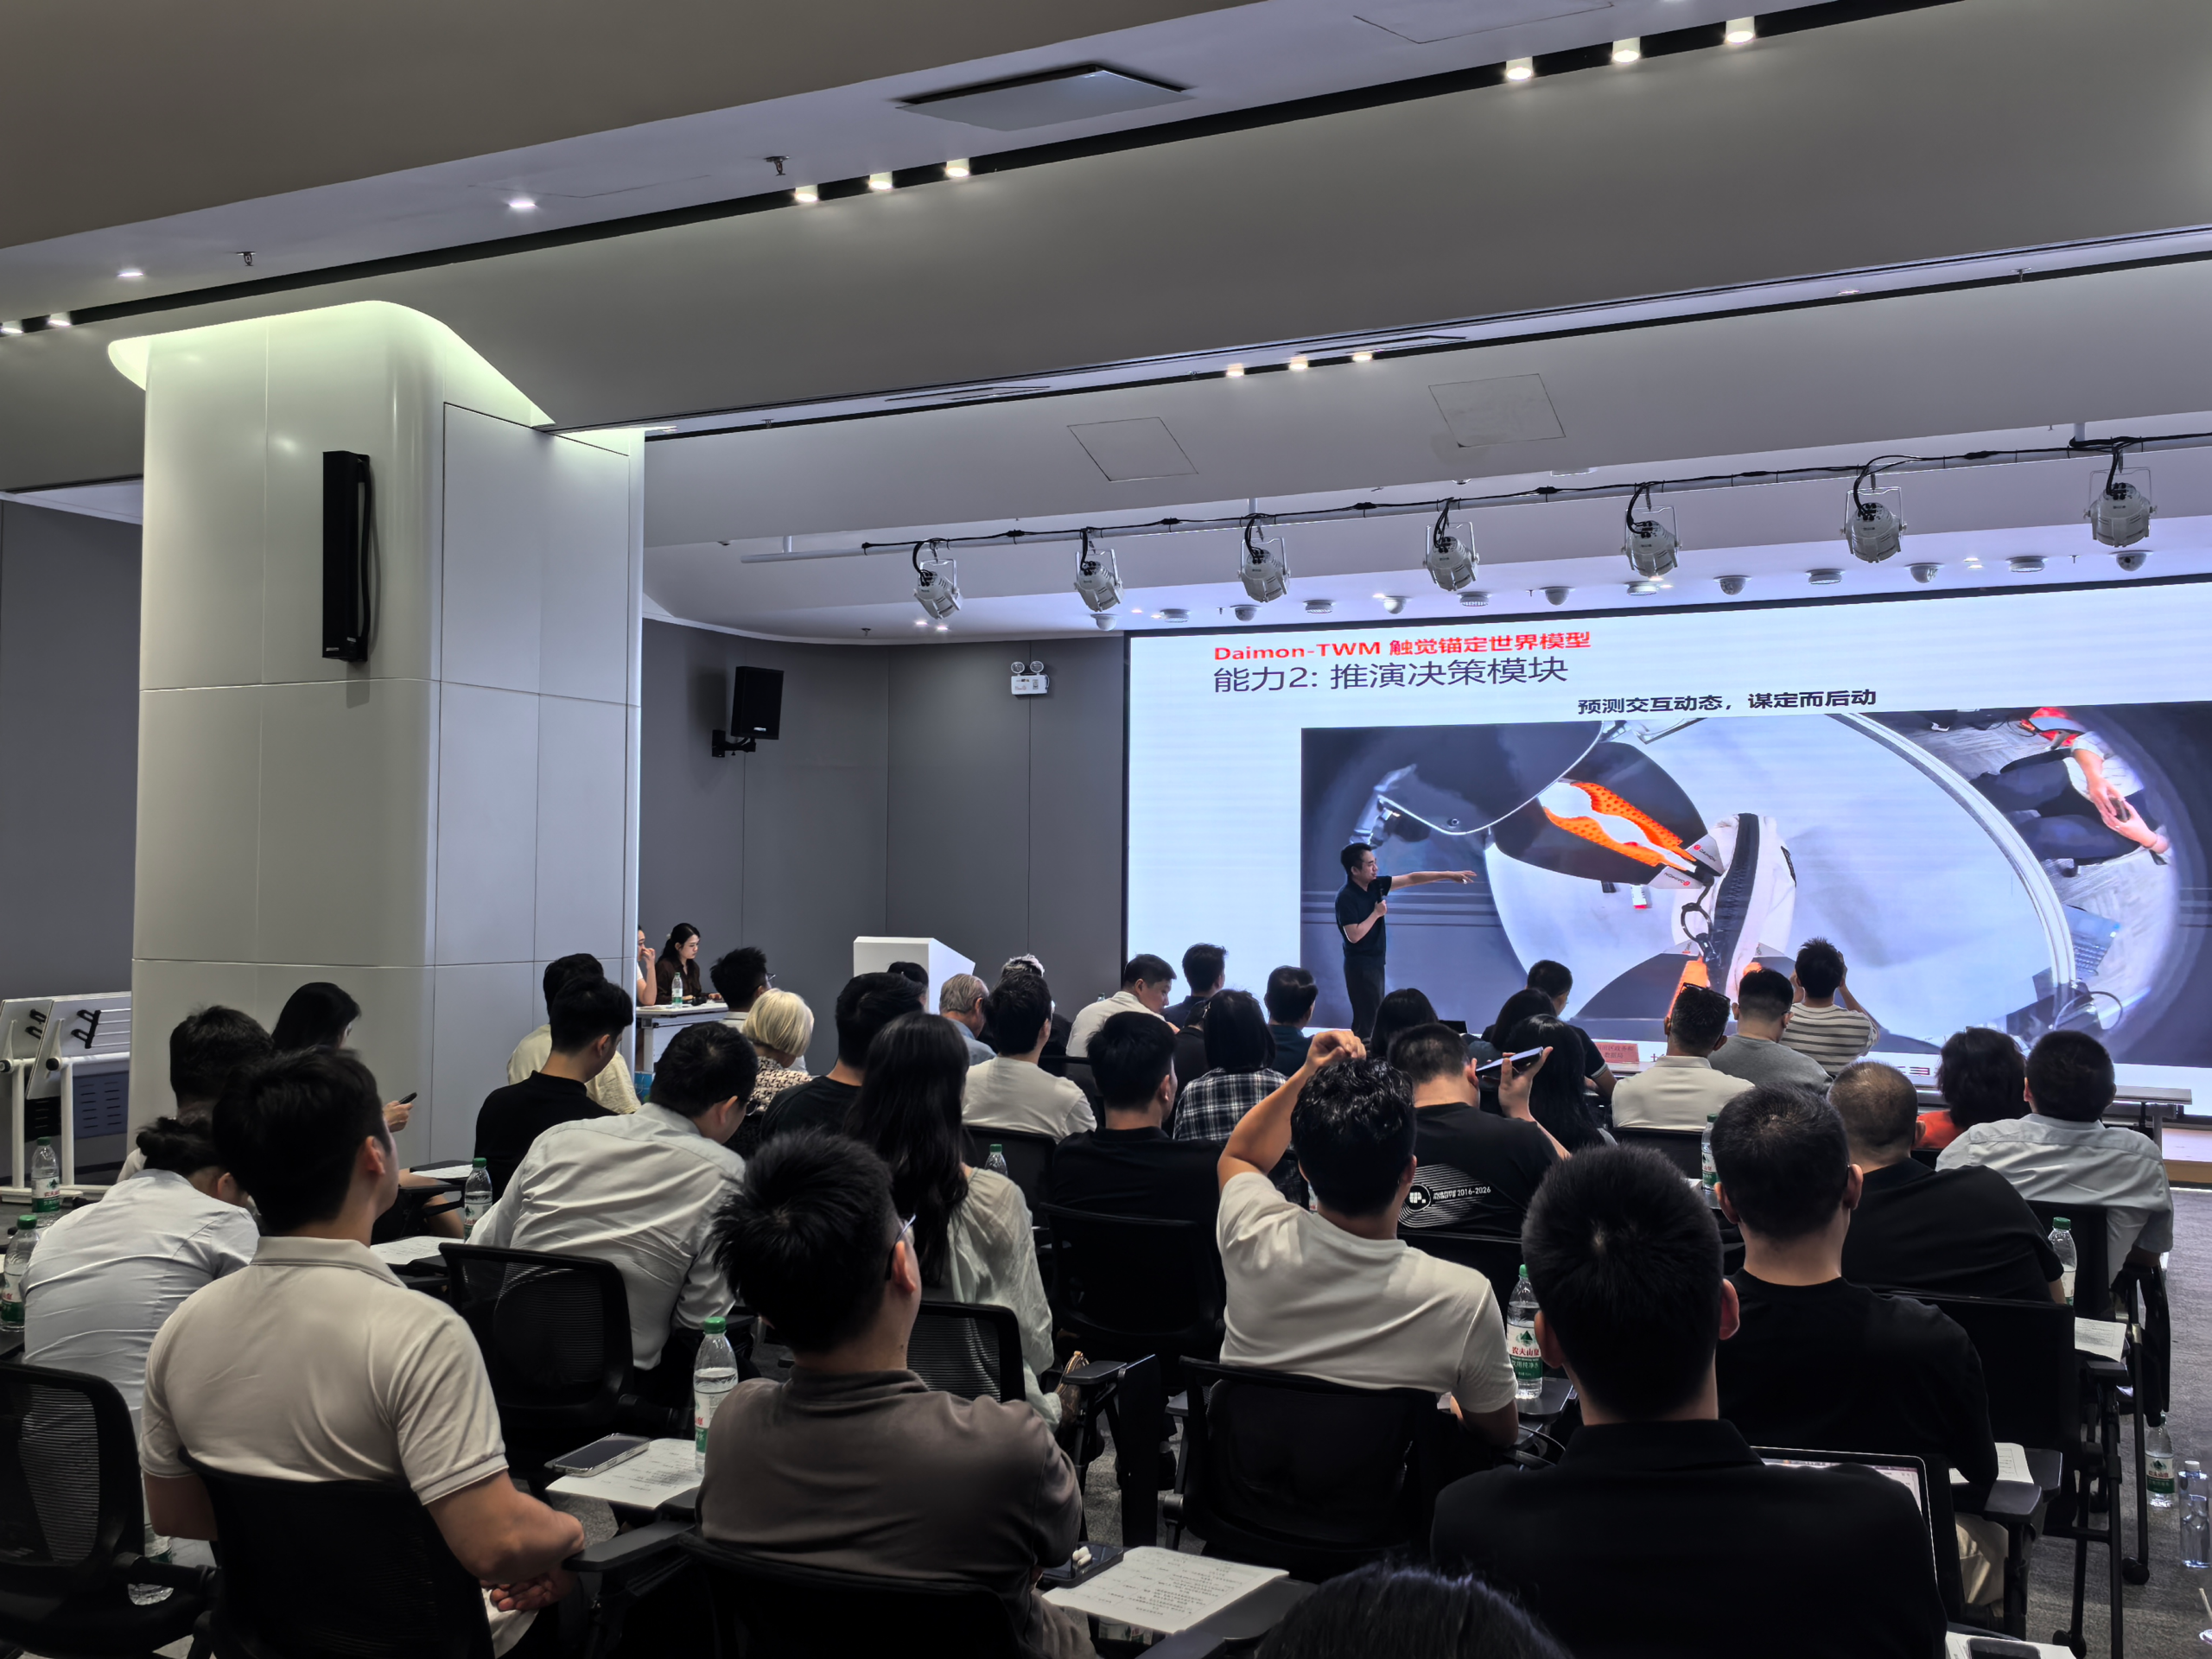
在触觉落地实践方向,戴盟(深圳)机器人科技有限公司华南区解决方案总监杨晗睿带来《触觉驱动的具身智能落地实践》。他指出,2026年将是触觉元年,具身智能“落地干活”,触觉正从选配变为标配,精细操作是落地干活的关键。戴盟正构建“感知—数据—模型”闭环,以“物理交互脑”驱动机器人灵巧操作。其Daimon-Infinity含触觉全模态物理世界数据集下载量已突破920万;Daimon-TWM触觉锚定世界模型在无扰动条件下平均成功率较π0.5提升两倍,在人为扰动条件下提升达十倍。在案例实践中,戴盟助力客户实现USB插拔、标签张贴等自主操作,任务成功率由30%提升至60%,平均任务完成时长缩短50%。
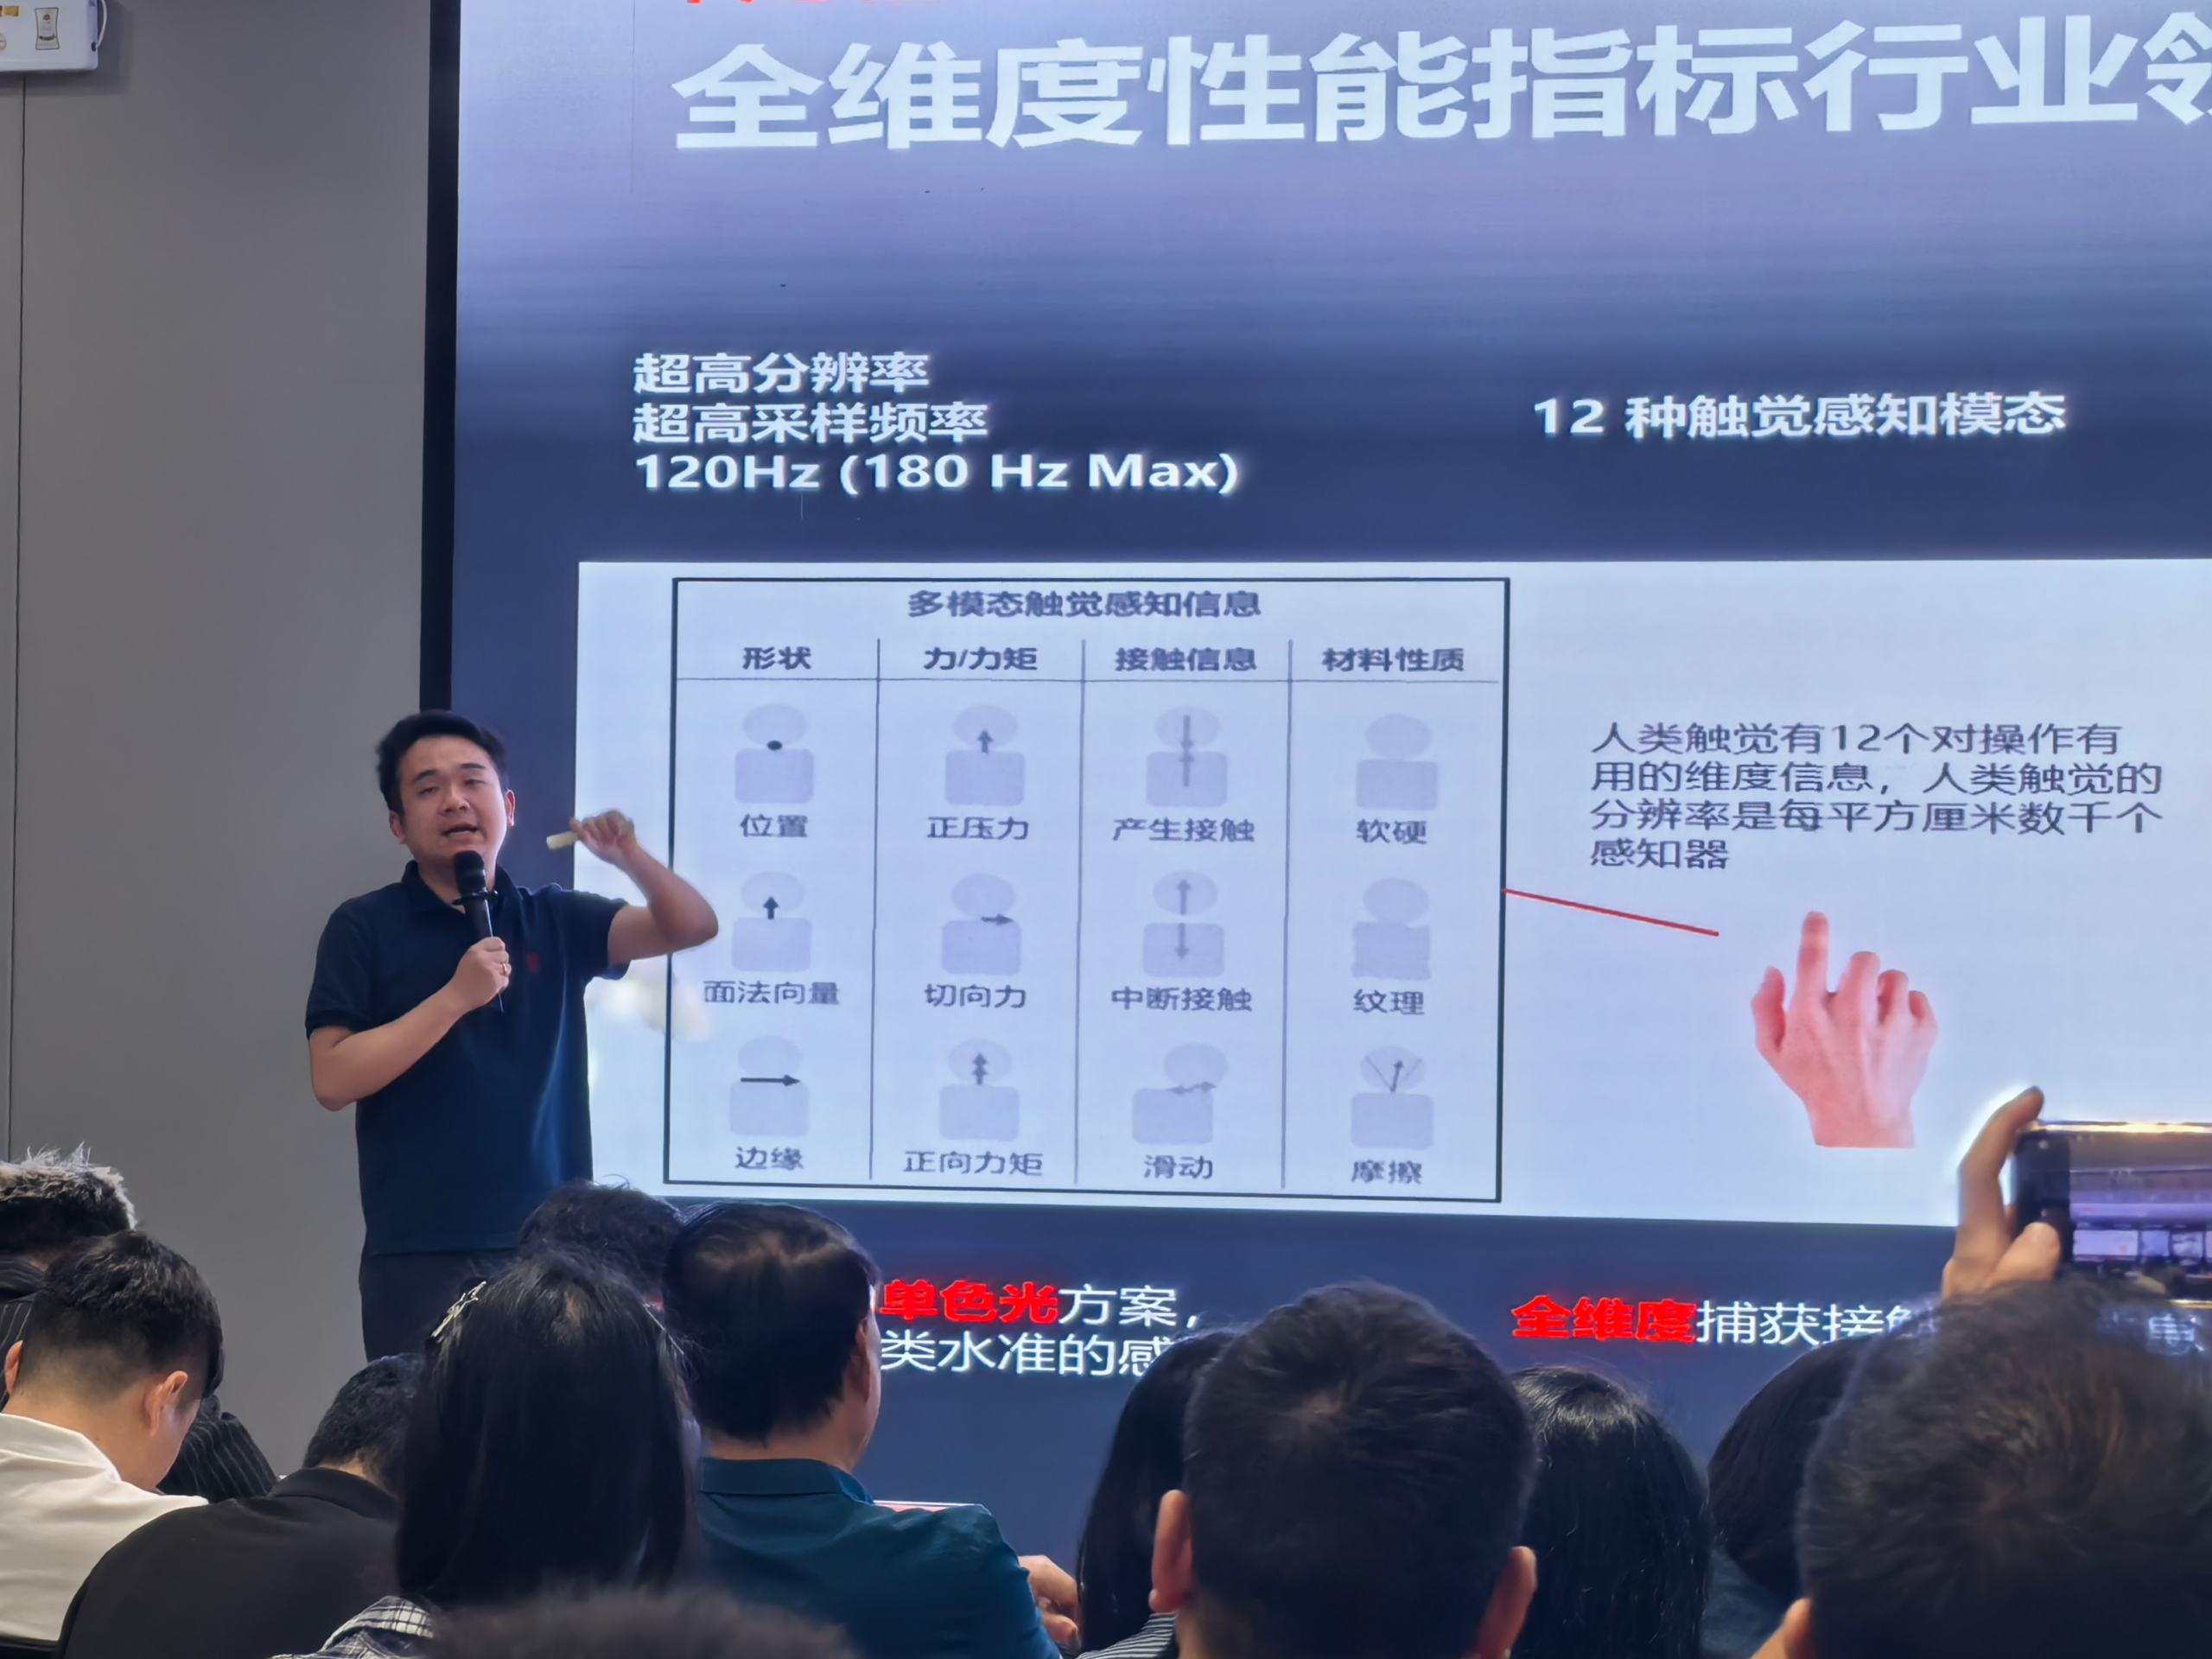
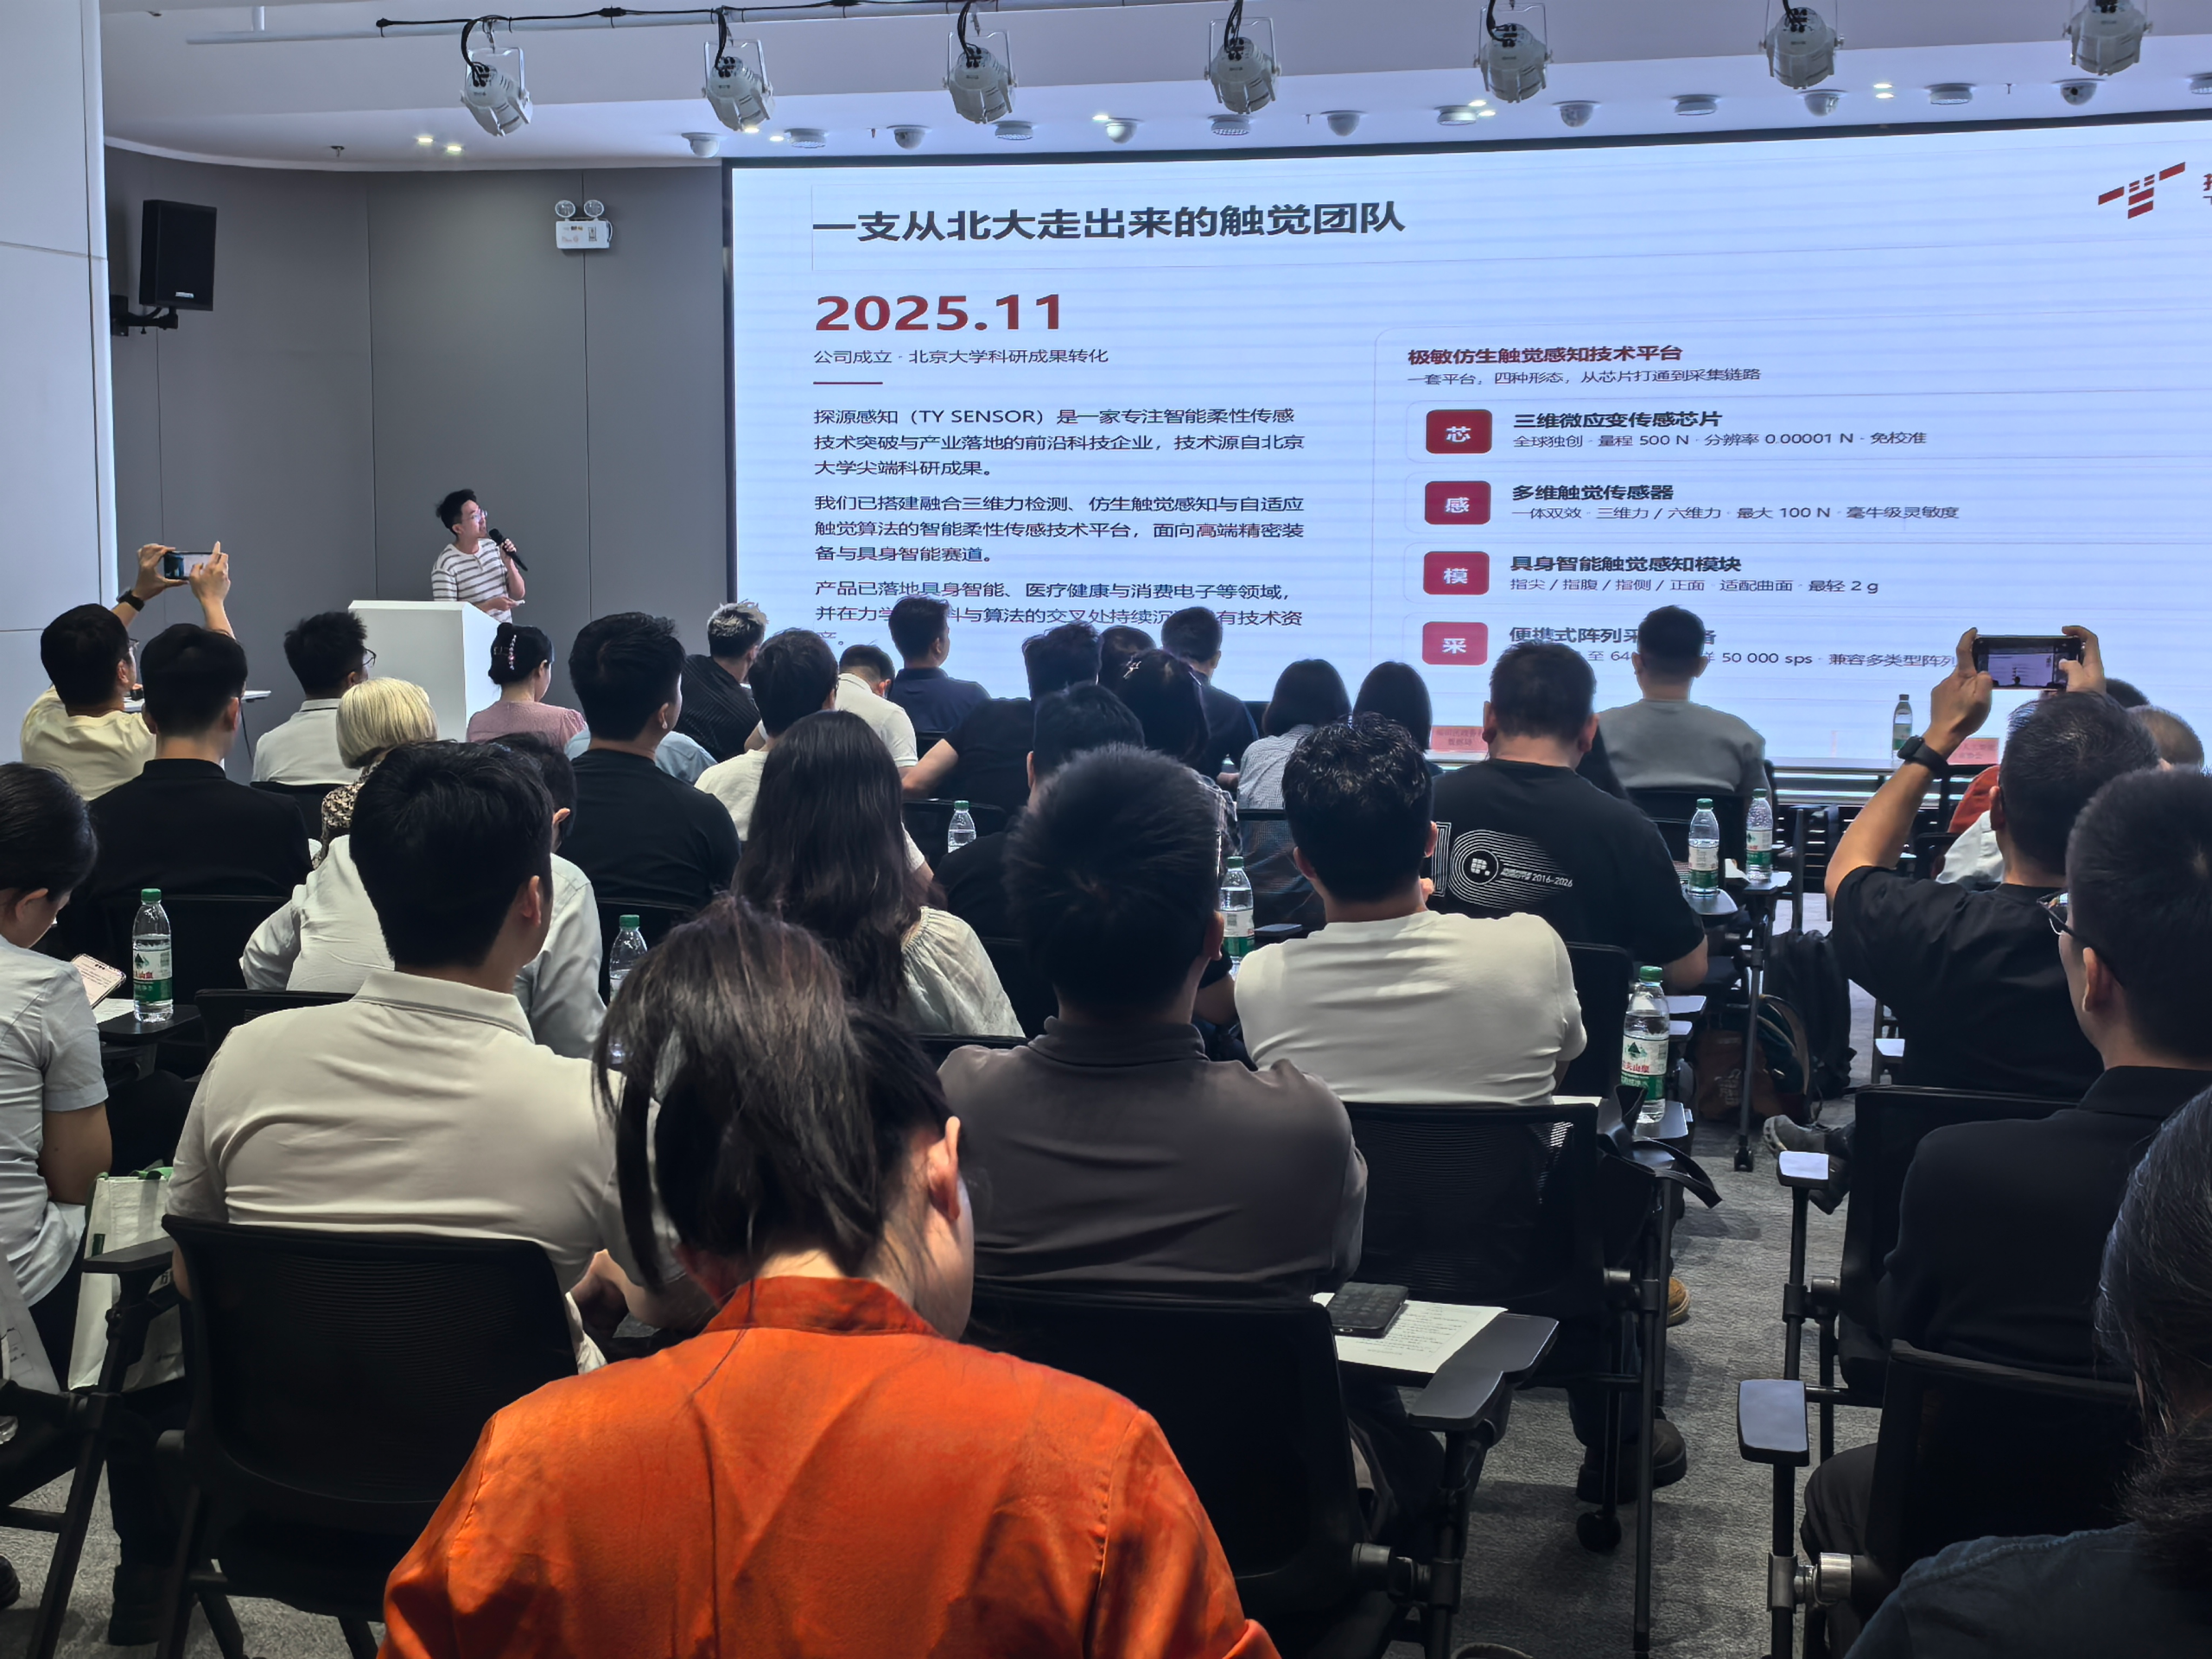
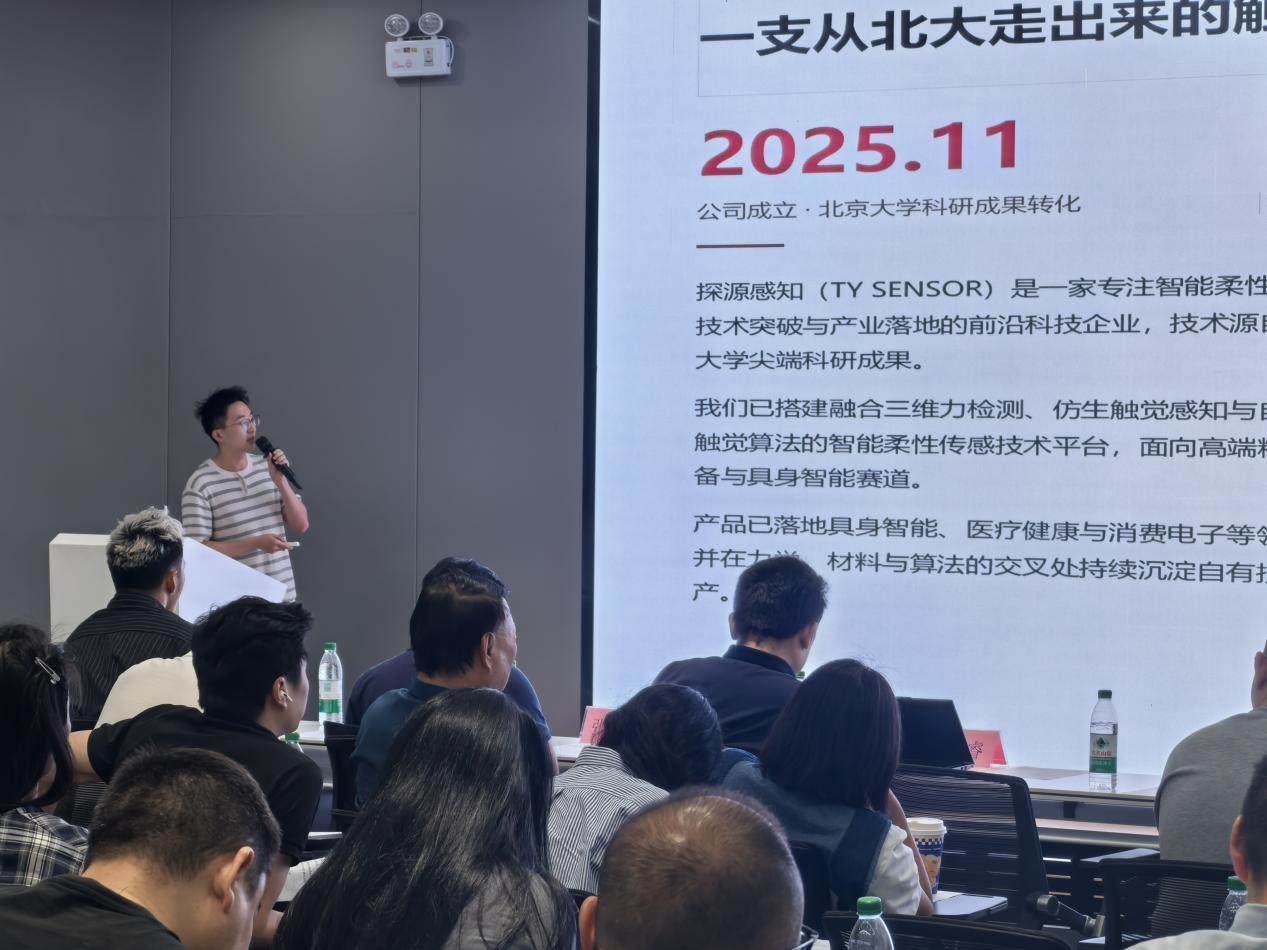
在触觉感知入口方向,北京探源感知科技有限公司算法总监唐文杰分享了《触觉,是具身智能的物理感知入口》。他介绍,探源感知是北京大学科研成果转化的极敏仿生触觉感知技术平台,已形成三维微应变式与电感式柔性传感两条硬件技术路径,覆盖高精度与大面积两端。其三维微应变传感芯片量程达500N,最小力分辨率0.00001N,免校准;电感式柔性传感具备无源无线、大面积阵列、长期在线等优势。在算法侧,探源感知推出多模态时序触觉编码器MTTE,并将触觉嵌入表征补进VLA输入空间,形成VTLA,使机器人同时具备视觉环境观测、自然语言指令理解与触觉物理感知能力。目前,团队已实现20种交互意图识别,让具身智能拥有“超级触觉”。
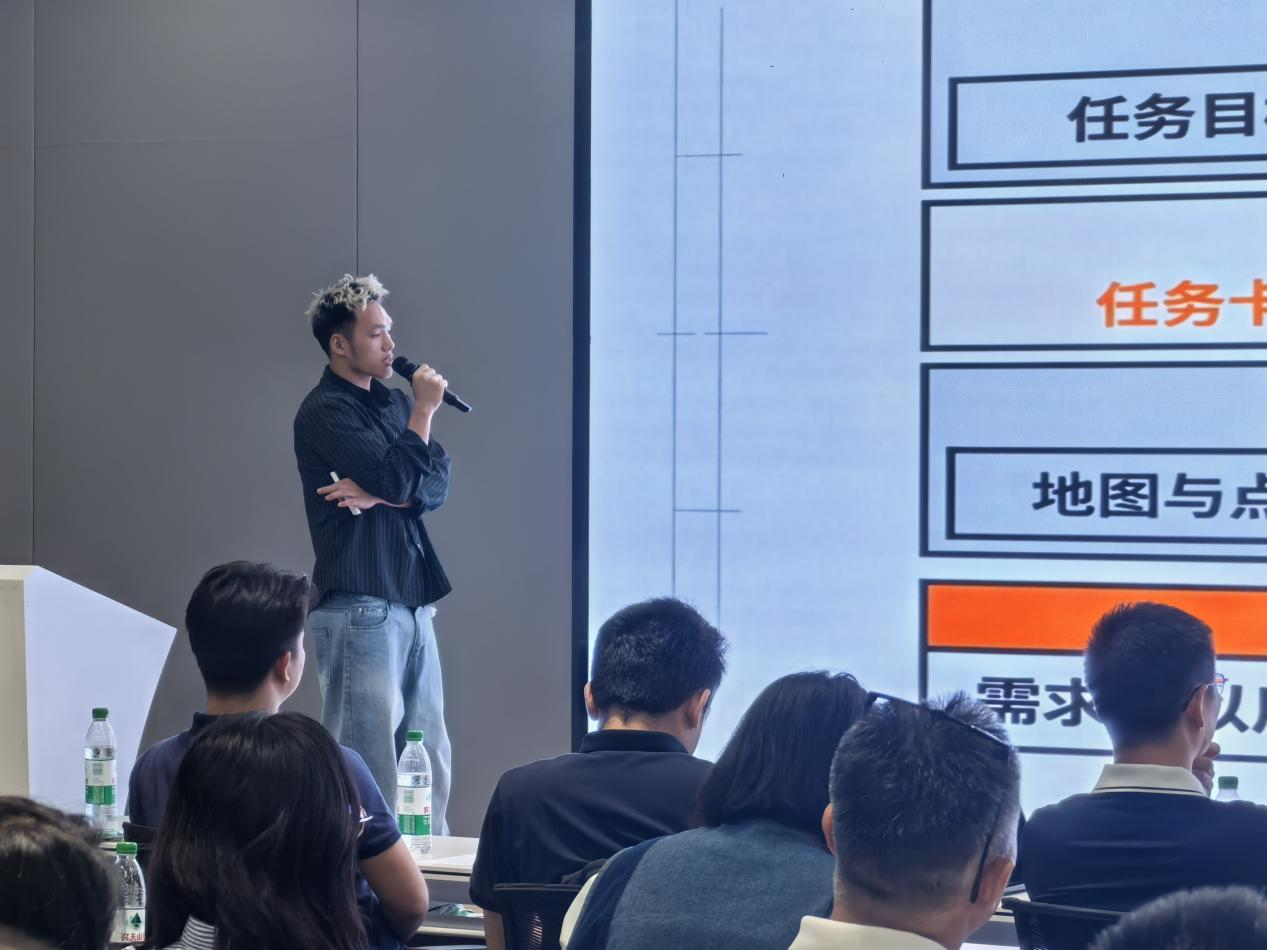
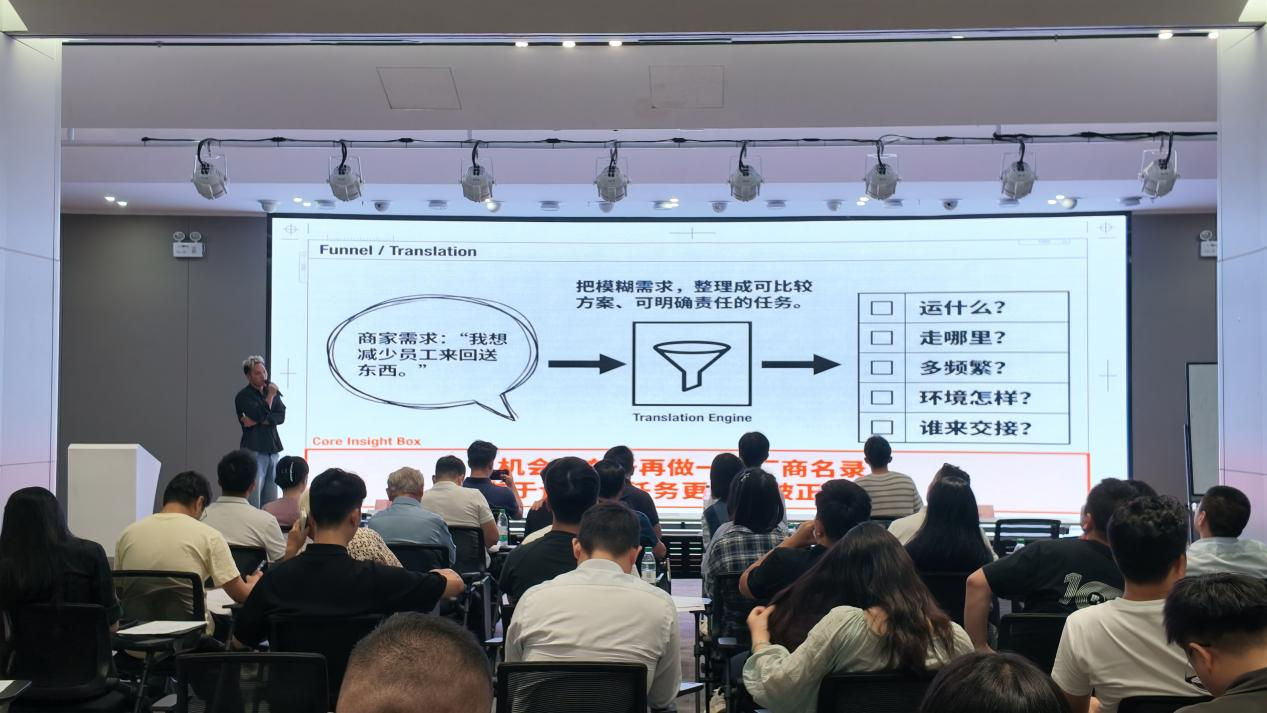
在场景交付方向,深圳星空跃迁科技有限公司CEO尹家成带来《从卖机器人,到交付一项工作——具身智能的场景端机会与边界》。他表示,具身智能的场景端机会,不在于再做一份厂商名录,而在于让一类任务更容易被正确交付。自动化任务不等于模仿人的动作,应先确定业务结果,再选择机器人形态;视频是入口,任务卡才是交付起点,统一任务语言也不等于统一所有机器人的控制代码。他提出“先证明一单能交付,再证明下一单能复用”的验证计划,并寻找技术合伙人、厂商与交付伙伴,一起把一份真实工作可靠完成。
未来,福田区将继续开放场景、完善政策、集聚资源,推动具身智能领域创新主体联合攻关,打造具身智能技术创新与产业落地高地。本次沙龙的圆满举办,不仅为具身智能“大模型+物理实体+真实场景”的协同创新注入了新动能,也为福田布局智能终端战略、抢占未来新赛道蓄足了势能。期待更多优质项目和创新团队在这片创新沃土上茁壮成长。